具身智能
Embodied Intelligence
关注智能体如何通过感知、决策与行动和物理环境交互,以机器人任务作为学习与实践的入口。
ABOUT
我是李俊泽,清华大学水木书院 2025 级本科生。我对具身智能、强化学习与机器人系统感兴趣,希望理解学习算法如何与物理世界交互,并通过工程实践把抽象概念变成可验证的系统。
我的实践横跨软件、硬件与机械设计:从 Python 工具开发、PCB 设计与焊接,到机器人课程原型与机构运动演示。目前主要围绕 PPO、Transformer 和机器人仿真学习,并推进梁间行者项目与 Microduck 开源机器人复刻准备。
我也担任微积分 A 助教。对我而言,学习中的重要一步,是能够解释关键原理、亲手验证过程,并把复杂问题讲清楚。
当前关注 从强化学习原理,走向机器人仿真与系统实践。
Embodied Intelligence
关注智能体如何通过感知、决策与行动和物理环境交互,以机器人任务作为学习与实践的入口。
Reinforcement Learning
学习 PPO 等策略优化方法,重视算法假设、训练过程与实验验证之间的联系。
Robotic Systems
探索机械结构、电子硬件、控制与仿真的协同,理解从模型和演示走向真实系统的过程。
学生研究、工程实践与课程项目,分别标注当前阶段和个人参与内容。
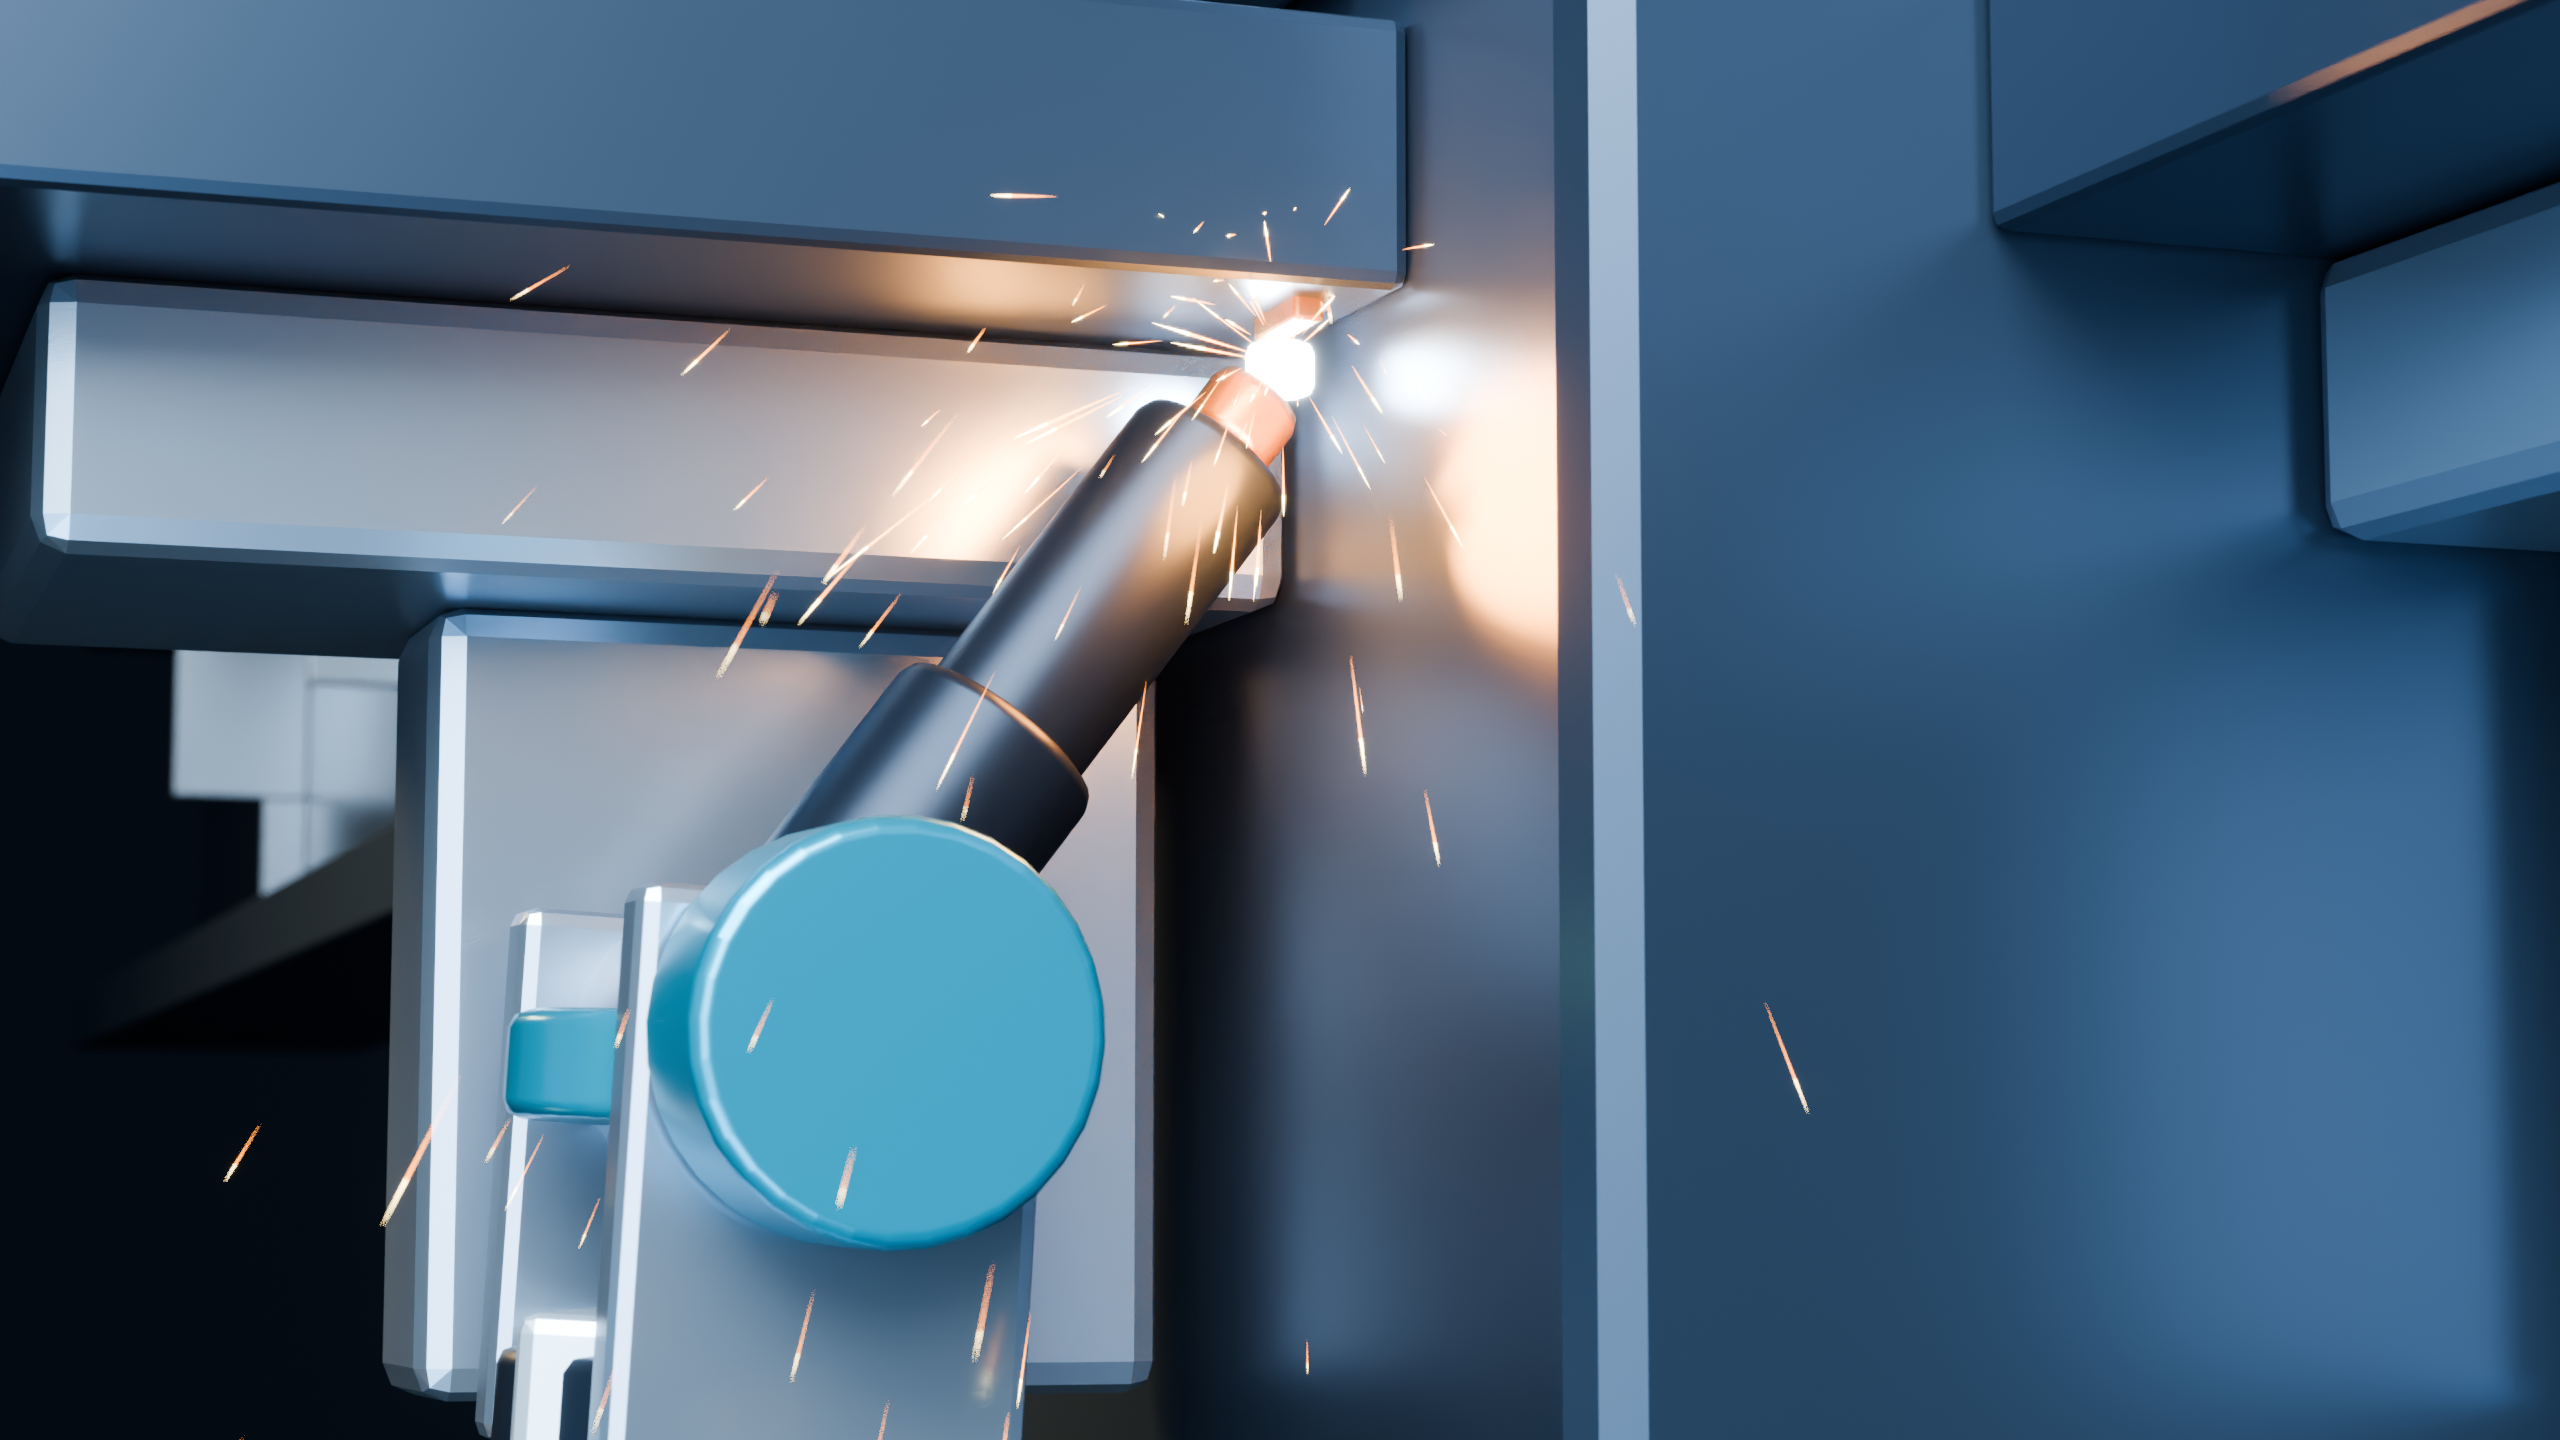 项目三维概念渲染
BeamWalker · SRT / 登高杯项目方向
面向钢结构梁柱节点,探索梁底悬挂行走、跨梁与机械臂焊接的协同方案。
参与工作 总体方案、机械与控制方向梳理;与团队推进机构构型、三维运动演示和答辩表达。
已形成概念构型与三维运动、焊接演示,并开展简化任务下的仿真探索。演示与仿真用于检查方案逻辑,不代表已完成实体承载或真实焊接验证。
后续重点是缩比样机与地面梁格试验,逐步验证夹持、运动、承载和焊接相关问题。
From simulation to robot deployment
以开源双足机器人为对象,梳理仿真、PPO 训练、策略部署与实体装配之间的完整链路。
参与工作 整理官方与社区原始文档、代码和装配资料,建立分卷索引与校验流程,梳理训练及硬件任务。
学习机器人观测与动作的对应关系、策略训练与复演流程,并准备机械与电子系统相关材料。当前进展主要为资料整理与学习准备,训练验证及实体制作仍待进一步推进。
这是基于已有开源项目的学习与复刻探索,原始机器人设计不归为个人原创成果。
未来工程创新设计课程项目
参与机器人基站方向的团队原型实践,连接运动平台、感知硬件与系统集成。
参与工作 带云台摄像机的运动小车、PCB 设计与焊接,以及团队中的原型协作与展示。
团队参赛经历,围绕实际问题开展建模与协作。
参与团队设计与工程实践,获比赛三等奖。
参与数字孪生、小程序与硬件联动项目,团队获从游节三等奖。
工科试验班 · 本科在读
学术兴趣:具身智能、强化学习、机器人系统
参与课程助教与备课工作,在帮助他人理解数学的过程中,持续练习清晰、准确的表达。
担任水木 51 班学习委员,参与书院科协技术部、学培部相关工作。
在课程、自学与项目中使用或接触的工具;不同方向仍在持续积累。
为学习和日常工作构建的小工具。
喜欢跑步、排球与音乐,也习惯写周记和复盘。在学习与项目之外,保留对生活的好奇,以及与人交流的时间。